

人学开车有驾校,人工智能学开车去哪?百度的答案是先造一座虚拟城市。11 月 3 日,百度在深圳的 AI Day 活动上首次披露了 Apollo World,一个专门给无人驾驶当训练场的世界模型。按行业人士的分析,它能做到日行十万公里,而一辆配备安全员的真实路测车,连续测上三年,差不多才能跑出同样的量。
世界模型和绘图工具是两回事。它要回答的是下一秒会发生什么,基于当前状态往前推演,画面好不好看倒在其次。百度智能驾驶事业群组首席架构师王亮的说法更直接,世界模型不能只当生成炫酷视频的画师,得当验证无人驾驶安全性的考官。
Apollo World 最有意思的地方,在虚拟城市里的交通参与者。传统仿真里,别的车和行人像按脚本走位的道具。在这座虚拟城市里,每一辆车、每一个行人都被建模成有决策能力的智能体,无人车一减速、一变道、一让行,对方的反应跟着变,整条街的状态都会重新洗牌。无人驾驶系统就在这种不断变化的场面里接受训练和检验。
为什么非要这么练?无人驾驶走向规模化,得同时兼顾安全、智能和规模,这三件事凑在一起是个「不可能三角」。罕见的长尾场景靠实车跑,里程很难攒够;去一座新城市部署,测试成本和试错风险全压在真实道路上。放进虚拟世界先跑一遍,事故和极端抢道这些代价就留在虚拟里消化。何况每一次判断都关系到安全,开放道路的容错空间几乎为零,安全决策要压在三分之一秒以内。
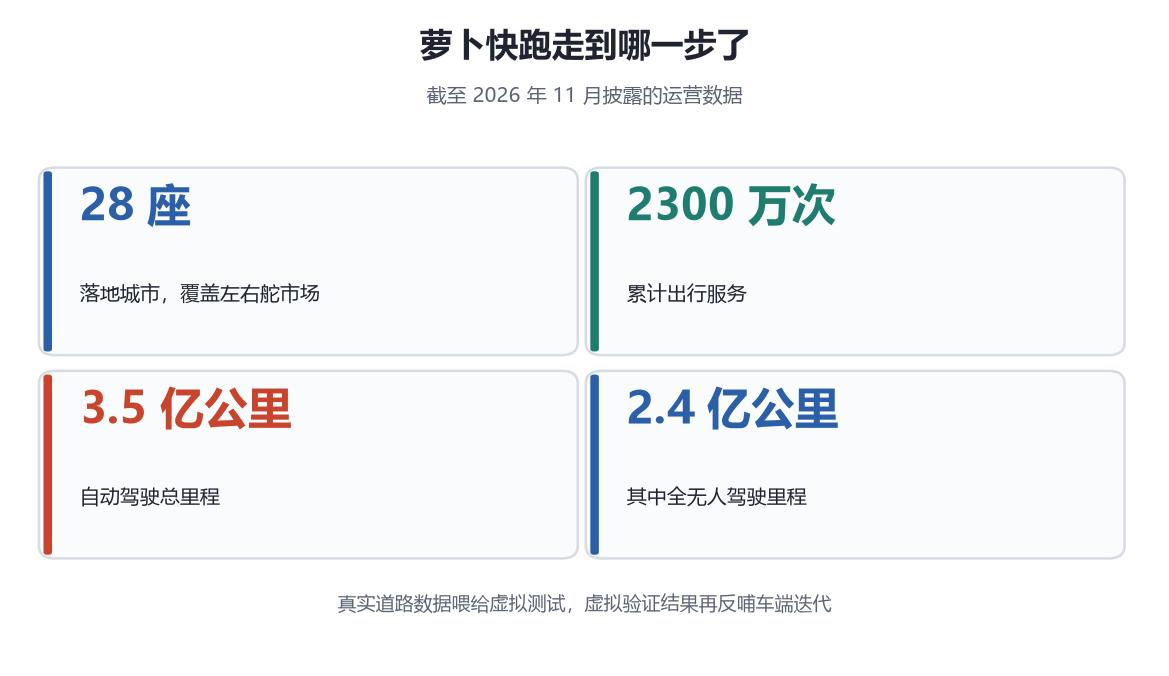
虚拟城市里练出来的 AI Driver,最终服务的还是萝卜快跑。这套出行平台已经落地全球 28 座城市,累计完成超过 2300 万次出行服务,自动驾驶总里程突破 3.5 亿公里,其中全无人驾驶里程超过 2.4 亿公里。真实道路的数据反过来喂给虚拟测试,虚拟验证的结果再反哺车端迭代,两边互相推着走。
百度还提到,这套技术栈以后能拓展到机器人这些物理人工智能场景。人工智能学开车这件事,可能只是它学着在真实世界活动的一步。想看无人驾驶和人工智能接下来往哪儿走,关注我们,后面的进展我们接着讲。
评论列表 (8条):
加载更多评论 Loading...